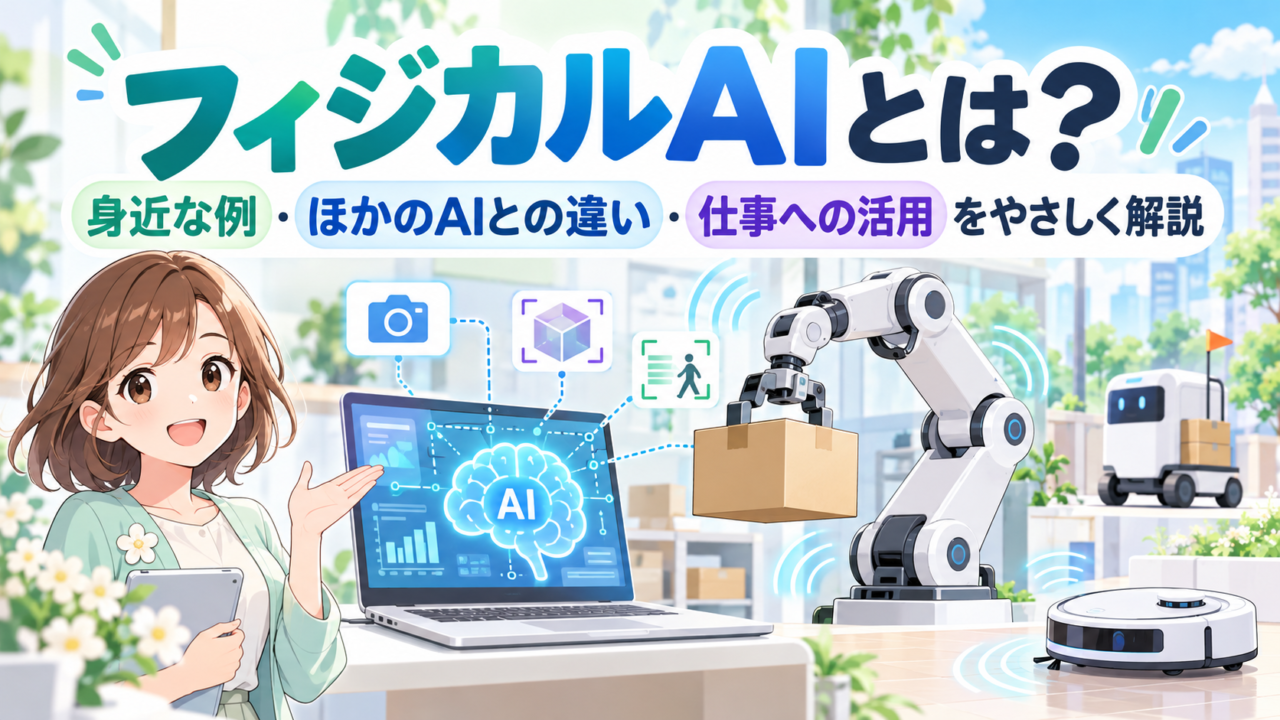
フィジカルAIとは?|身近な例・ほかのAIとの違い・仕事への活用をやさしく解説
この記事の情報について
この記事は、2026年10月14日時点で確認できる公的機関や企業の公式資料をもとに作成しています。
フィジカルAIは研究開発が進んでいる分野です。製品の機能や実用化の状況は変わる可能性があるため、すでに利用されている技術、研究段階の技術、将来の可能性を区別して紹介します。
「フィジカルAI」という言葉を聞いたことはありますか?
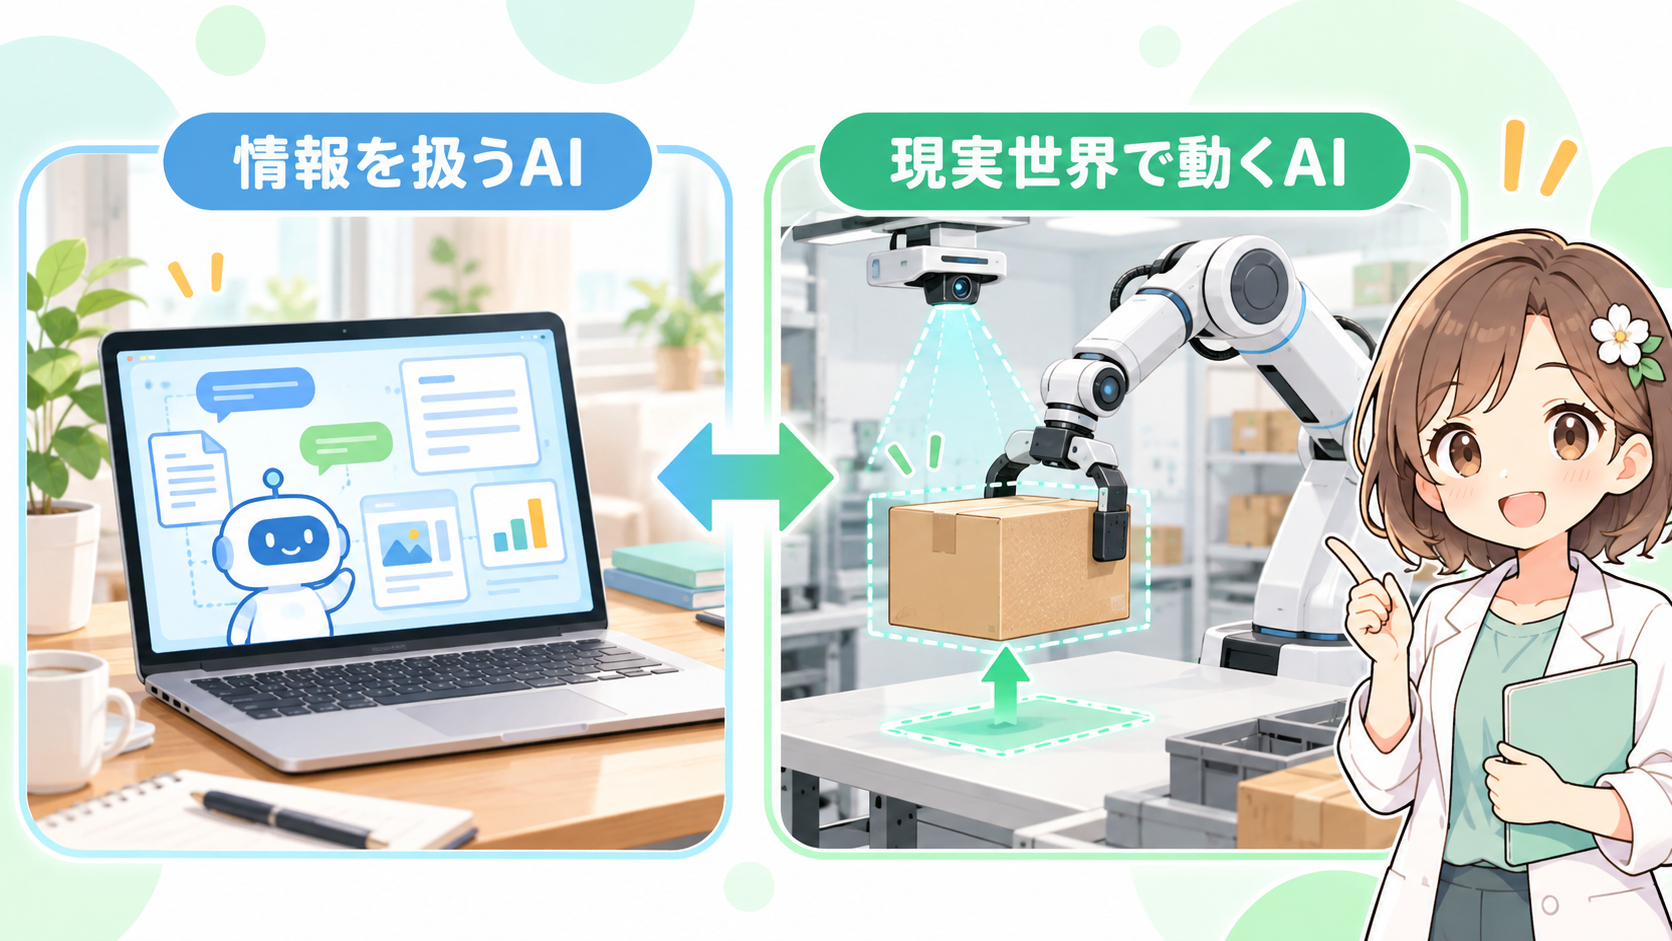
AIといえば、ChatGPTのように質問に答えたり、文章や画像を作ったりするものを思い浮かべる人も多いでしょう。
一方、AIの技術は、ロボットや機械を通じて現実世界で動く方向にも発展しています。
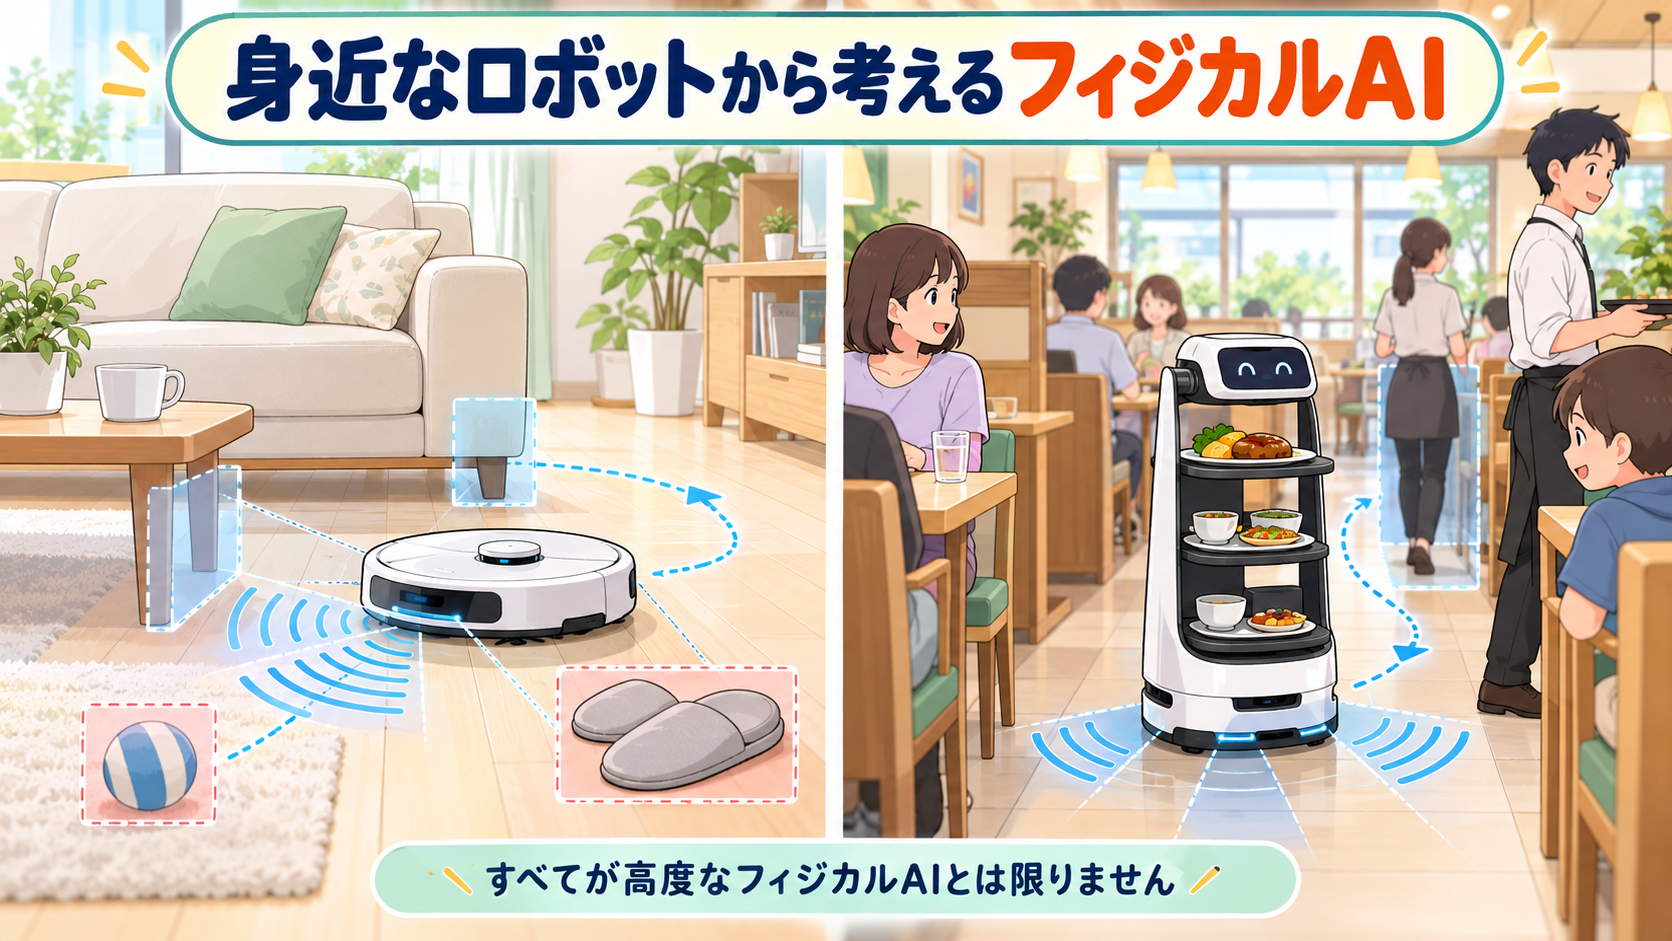
例えば、飲食店で料理を運ぶ配膳ロボットや、家庭で床を掃除するロボット掃除機。
こうしたロボットを見て、「どうやって人や障害物を見つけているのだろう?」と思ったことはないでしょうか。
さらに、物流倉庫などでは、荷物の位置や形を認識し、力のかけ方まで調整するロボットも活用されています。
こうした現実世界での認識・判断・動作に関わるAI技術として注目されているのが、フィジカルAI(Physical AI)です。
とはいえ、動くロボットがすべてフィジカルAIというわけではありません。
では、従来のロボットとは何が違うのでしょうか。また、企業が導入するときや、実際に職場で使うときには何を知っておけばよいのでしょうか。
この記事では、フィジカルAIの基本的な仕組みから身近な例、仕事への関わりまで、初めて知る人にも分かるように解説します。
この記事でわかること
- フィジカルAIとは何か、どのような仕組みで動くのか
- 従来のロボットや生成AI・バーティカルAIとの違い
- 身近なロボットと、実際に使われているフィジカルAIの例
- 企業が導入を考えるときに確認したいこと
- 現場で働く人が知っておきたい機能の限界と安全上の注意点
フィジカルAIとは?|まず意味を知ろう
フィジカルAIとは、現実世界の状況を認識し、判断した結果をロボットや機械などの動作につなげるAI技術です。
英語の「Physical(フィジカル)」には、「物理的な」「身体に関する」といった意味があります。
ここでは、現実世界にある物や空間、動きに関わるという意味で考えると分かりやすいでしょう。
例えば、机の上にあるコップをロボットが持ち上げる場面を想像してみてください。
- コップがどこにあるかを確認する
- どのようにつかむかを判断する
- ロボットアームを動かす
- 動作の結果を確認し、必要なら調整する
人間にとっては何気ない動作でも、ロボットには多くの処理が必要です。
フィジカルAIは、こうした物理的な作業を、変化する状況にも対応しながら行えるようにする技術として研究開発が進められています。
人間の形をしたロボットだけではない
フィジカルAIというと、人間のように歩いたり、物を持ったりするロボットを想像するかもしれません。
しかし、必ずしも人型である必要はありません。
物をつかむロボットアーム、自律的に移動する機械、周囲を認識して作業するロボットなど、さまざまな形で活用が考えられています。
大切なのは、ロボットの見た目ではなく、現実世界の情報をどのように利用し、動作につなげるかという点です。
フィジカルAIはどうやって動く?|認識・判断・動作の仕組み
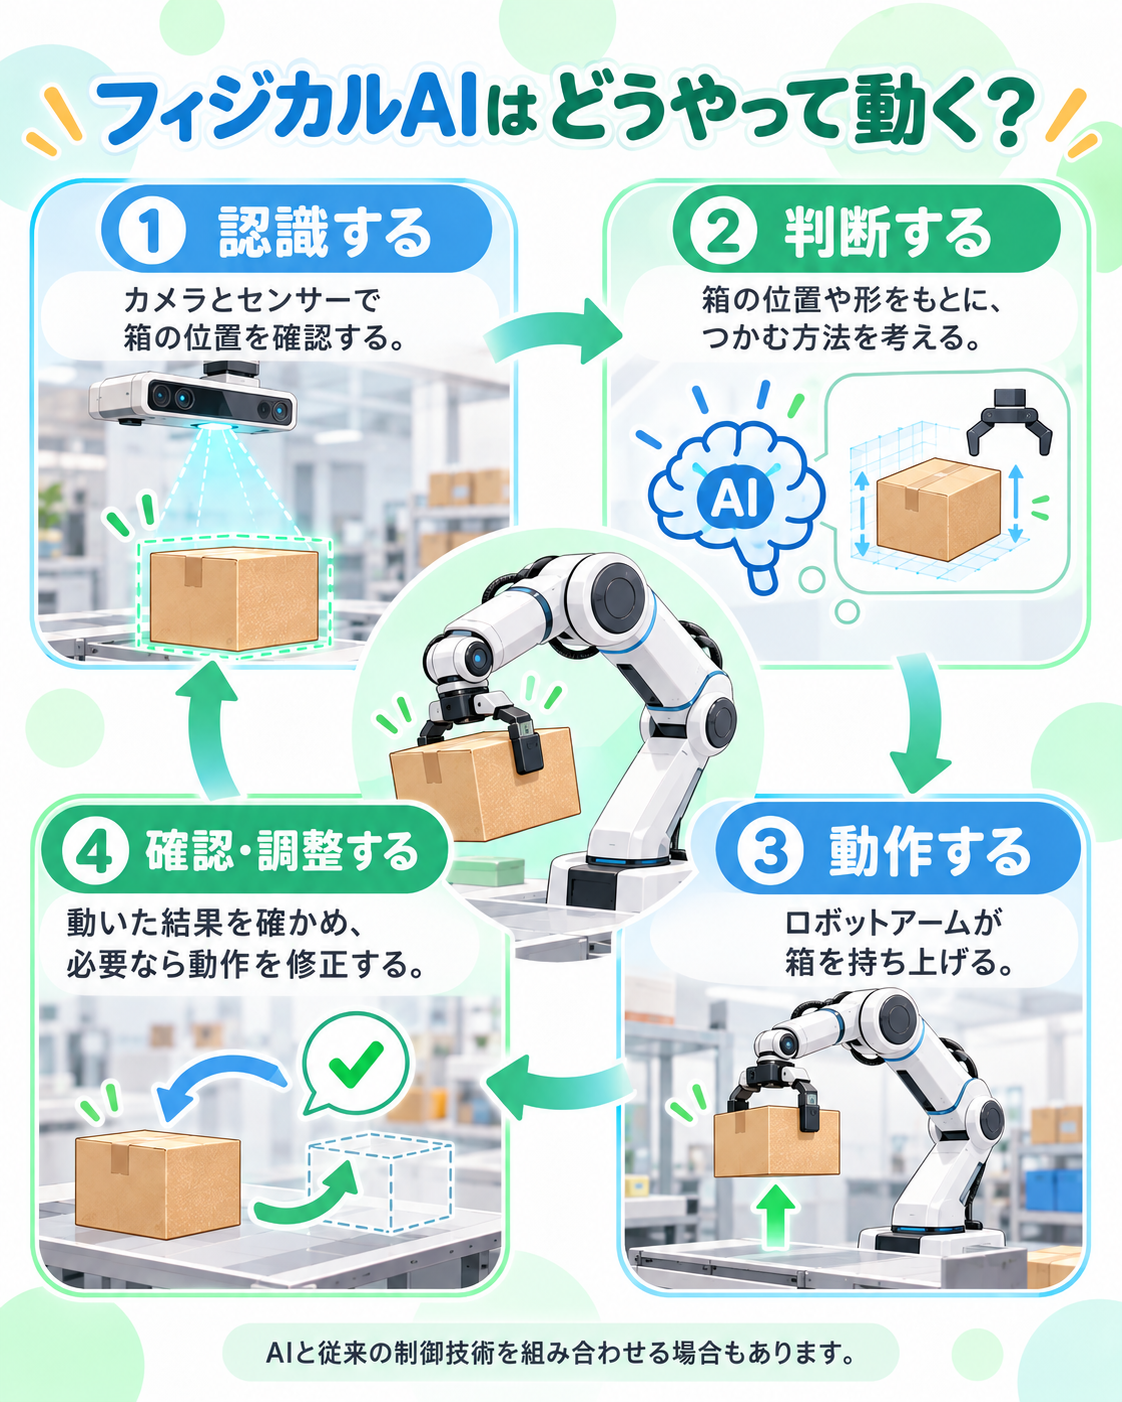
フィジカルAIの基本的な仕組みは、次の流れで考えると理解しやすくなります。
認識する → 判断する → 動作する → 結果を確認する
例えば、ロボットが床に置かれた箱を持ち上げる場面です。
1.認識する|何がどこにあるのか
まず、カメラや距離センサーなどを使い、箱の位置や周囲の状態を確認します。
画像認識などのAI技術を使う場合には、画像の中から物を見分けたり、位置や向きを推定したりします。
2.判断する|どのように動けばよいか
次に、箱の位置や形、周囲の障害物などをもとに、どのように動くかを決めます。
例えば、箱のどこをつかむか、どの方向から近づくかなどです。
実際のシステムでは、AIによる推論だけでなく、あらかじめ設定されたルールや制御プログラムも利用されます。
3.動作する|実際にロボットを動かす
判断した内容をもとに、モーターやロボットアームなどを動かします。
しかし、指示どおりに動けば必ず成功するとは限りません。
箱が予想より重かったり、つかむ位置がずれていたりすることもあります。
4.結果を確認する|必要なら動きを調整する
動作後の状態をセンサーで確認し、必要に応じて調整します。
こうした結果の確認と調整を「フィードバック」と呼びます。
なお、フィードバック制御そのものは、フィジカルAIが登場する以前から使われてきた技術です。
フィジカルAIでは、学習したAIモデルなどを活用し、変化する環境への対応能力を高めることが目指されています。
ちょっと寄り道|フィジカルAIのミニ辞書
ここまでに登場した言葉と、これから使う重要な用語を整理しておきましょう。
- フィジカル(Physical)
- 「物理的な」「身体に関する」という意味。この記事では、現実世界の物や動きに関わることを指します。
- センサー
- 距離、温度、動き、力など、周囲や機械の状態を調べるための装置です。
- 画像認識
- カメラなどで取得した画像から、人や物などを見分ける技術です。
- 空間認識
- 物の位置、距離、向き、周囲との位置関係などを把握することです。
- 自律走行
- 人が細かく操作しなくても、周囲の状況を確認しながら移動することです。
- フィードバック
- 動作の結果を確認し、次の動作や制御の調整に利用することです。
- シミュレーション
- 現実に近い条件をコンピューター上で再現し、動作などを試すことです。
- バーティカルAI
- 特定の業界や仕事に特化したAIです。フィジカルAIと組み合わせることもあります。
- 汎用型AIサービス
- 文章作成、情報整理、相談など、幅広い用途に利用できるAIサービスです。ChatGPTなどが例に挙げられます。
すべてを覚える必要はありません。分からない言葉が出てきたときに、この辞書へ戻って確認してみてください。
従来のロボットや、ほかのAIとは何が違う?
フィジカルAIを理解するときに気になるのが、「従来のロボットや、ChatGPTなどのAIとは何が違うのか」という点です。
従来のロボットも、状況に応じて動くことがある
まず知っておきたいのは、従来のロボットも、ただ決められた動作を繰り返すだけではないということです。
センサーで障害物を検知して停止したり、物の位置を確認して動きを調整したりする技術は、以前から利用されています。
では、フィジカルAIは何が違うのでしょうか。
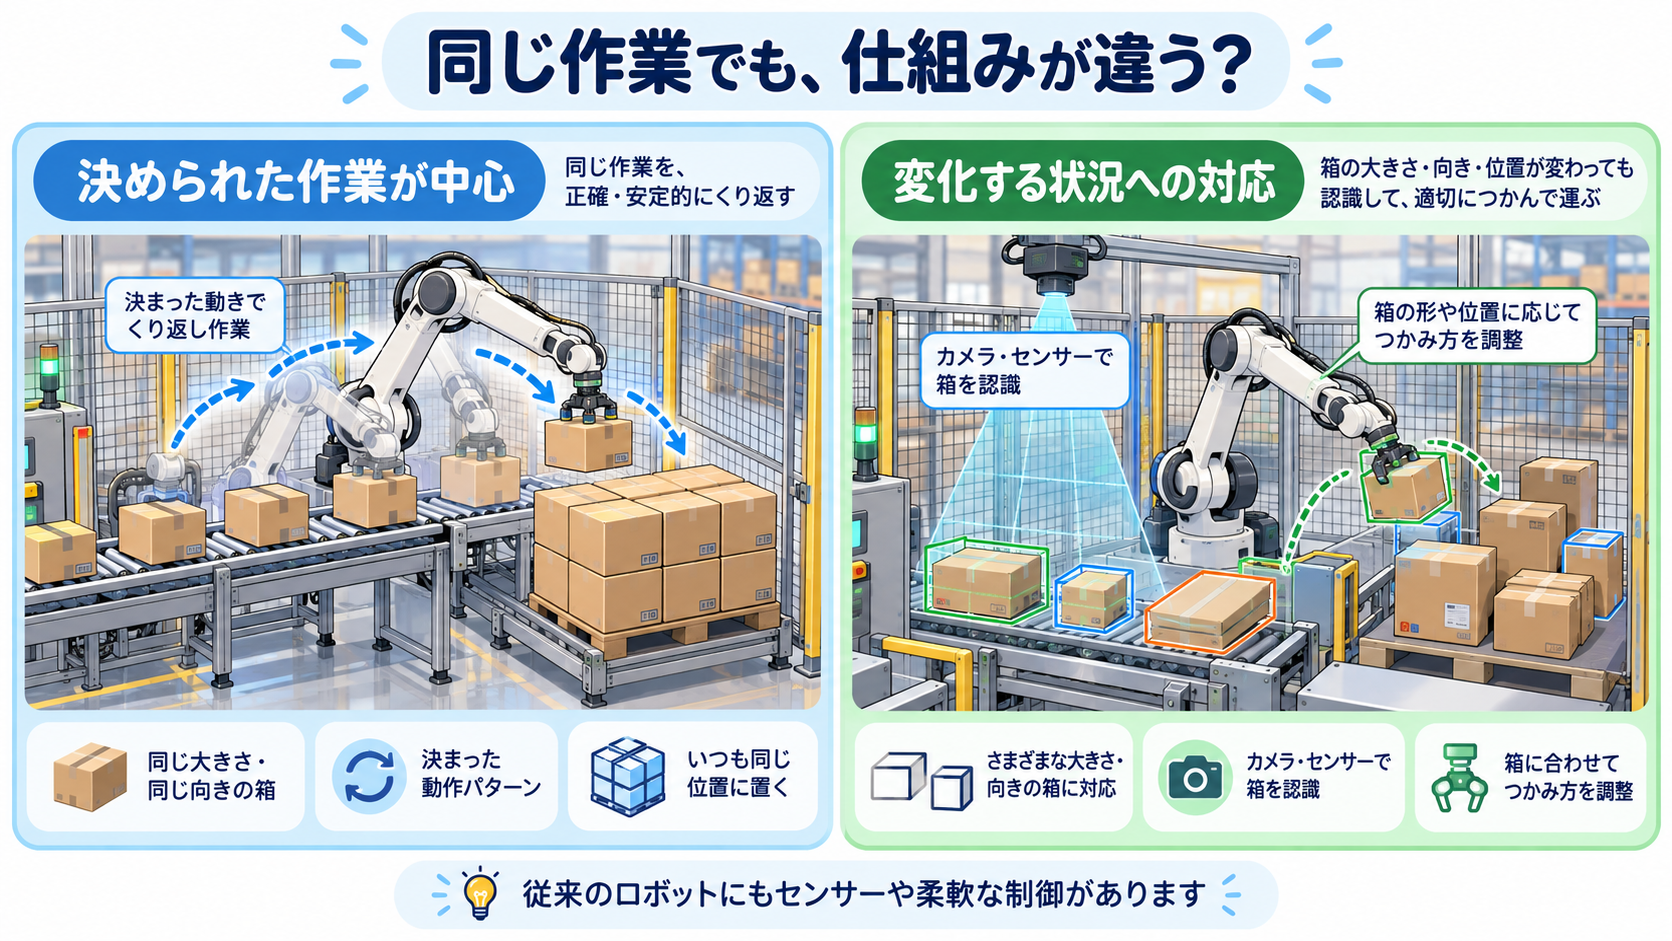
例えば、物流倉庫で箱を扱う作業を考えてみましょう。
同じ大きさの箱が、毎回決まった位置に置かれている場合には、あらかじめ設定された動作や制御で対応できることがあります。
しかし、箱の大きさや向き、置かれ方が毎回異なる場合には、状況を認識し、つかみ方などを判断する能力が重要になります。
フィジカルAIでは、さまざまなデータから学習したAIモデルなどを活用し、こうした変化への対応能力を高めることが目指されています。
| 比較 | 決められた作業を中心とする仕組み | フィジカルAIを活用する仕組み |
|---|---|---|
| 代表的な場面 | 条件が比較的一定の作業 | 条件が変化する作業への対応を目指す場面 |
| 動作の決め方 | 設定された手順や制御ルールなど | AIによる認識・推論と制御技術などを組み合わせる |
| 例 | 決められた位置の箱を繰り返し運ぶ | 異なる位置や形の荷物に合わせて動きを調整する |
| 注意点 | センサーや柔軟な制御を備えたものもある | AIを使っても、すべての状況に対応できるわけではない |
この表は、違いを理解するための概念的な比較です。
従来のロボットとフィジカルAIの間には、完全に分けられる一本の境界線があるわけではありません。
実際のシステムでは、従来の制御技術とAIによる認識・推論が組み合わされることもあります。
生成AI・汎用型AI・バーティカルAIとの違い
AIには、フィジカルAI以外にもさまざまな呼び方があります。
ただし、これらは同じ基準で分類されているわけではありません。
| 名称 | 注目する点 | 利用例 |
|---|---|---|
| フィジカルAI | 現実世界を認識し、動作につなげる | 状況に合わせて物を操作するロボットのAI |
| 生成AI | 文章・画像・音声などを生成する | 文章や画像の作成 |
| 汎用型AIサービス | 幅広い用途に利用できる | ChatGPTなどによる情報整理や相談 |
| バーティカルAI | 特定の業界や仕事に特化する | 物流や医療などの専門業務を支援するAI |
| AIエージェント | 目標に向けて複数の作業を進める | 必要な情報を集め、手順を進めるAI |
例えば、物流業務に特化したフィジカルAIも考えられます。また、生成AIの技術を利用してロボットの動作を支援する研究も進んでいます。
つまり、これらは必ずしも対立する種類ではありません。
「何に使うか」「何に特化しているか」「何を実行できるか」など、分類するときの観点が違うのです。
なお、ここでいう「汎用型AIサービス」は幅広い用途に使えるサービスという意味です。人間のように幅広い知的能力を持つAIとして議論される「汎用人工知能(AGI)」とは区別しています。
バーティカルAIについて詳しく知りたい人は、こちらの記事も参考にしてください。
関連記事:バーティカルAIとは?ChatGPTとの違いをやさしく解説|仕事での使われ方と人の役割
身近なロボットと、実際に使われているフィジカルAI
フィジカルAIの意味を知ったところで、私たちの生活や仕事との関係を見てみましょう。
ここでは、身近なロボット、企業で利用されている技術、研究段階の技術を分けて紹介します。
ロボット掃除機や配膳ロボット|身近な自動化の例
ロボット掃除機には、家具や障害物を検知しながら掃除する製品があります。
飲食店の配膳ロボットにも、人や障害物を検知しながら移動する仕組みがあります。
こうした機械を見ていると、現実世界で動くためには、周囲の状況を把握することが重要だと分かります。
ただし、これらの製品がすべて高度なフィジカルAIを搭載しているわけではありません。
センサーや従来の自動制御を中心とする製品もあれば、AIによる画像認識などを利用する製品もあります。
身近なロボットは、フィジカルAIを考える入口になりますが、実際にどのようなAIが使われているかは製品ごとに確認する必要があります。
家庭向けの具体例|Roborock Saros Z70
家庭向けの技術にも、物を認識して動かす機能を備えた製品があります。
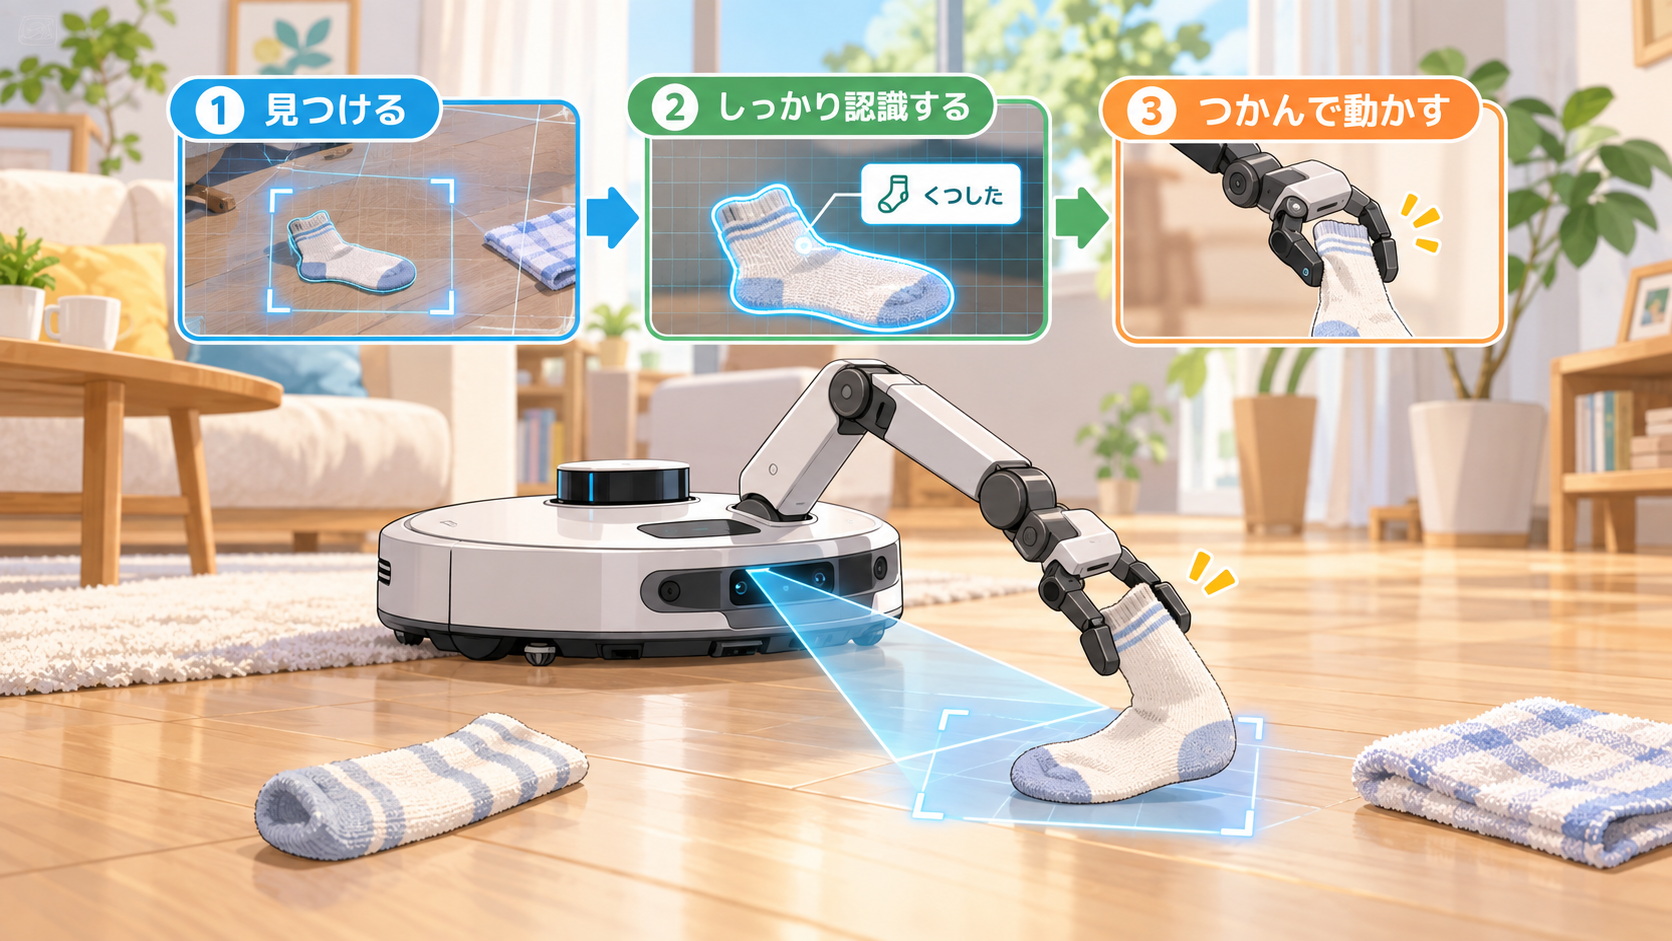
例えば、Roborockの「Saros Z70」は、ロボットアームを搭載したロボット掃除機です。
メーカーの公式情報によると、カメラやセンサー、AIによる物体認識などを利用し、靴下や軽いタオルなど、対応する物を指定の場所へ移動する機能があります。
通常の掃除機として床を移動するだけでなく、一定の条件下で物を認識し、ロボットアームによる操作につなげる点が特徴です。
ただし、どんな物でも自由につかめるわけではありません。
対象となる物の種類や重量、周囲の環境、設定などには制限があります。また、実際の性能は使用条件によって異なります。
こうした製品は、家庭用ロボットが「移動する」ことから「物を扱う」ことへ機能を広げる具体例といえるでしょう。
※上記はメーカー公表情報に基づく機能紹介であり、性能を独自に検証したものではありません。
物流現場での実用例|AmazonのVulcan
企業での実用例として紹介したいのが、Amazonの「Vulcan(バルカン)」です。
Vulcanは、商品の取り出しや収納に利用されるロボットシステムです。
Amazonは、2025年にこのロボットを初めて公開しました。2026年時点では、米国やドイツの一部の物流施設での活用も公表されています。
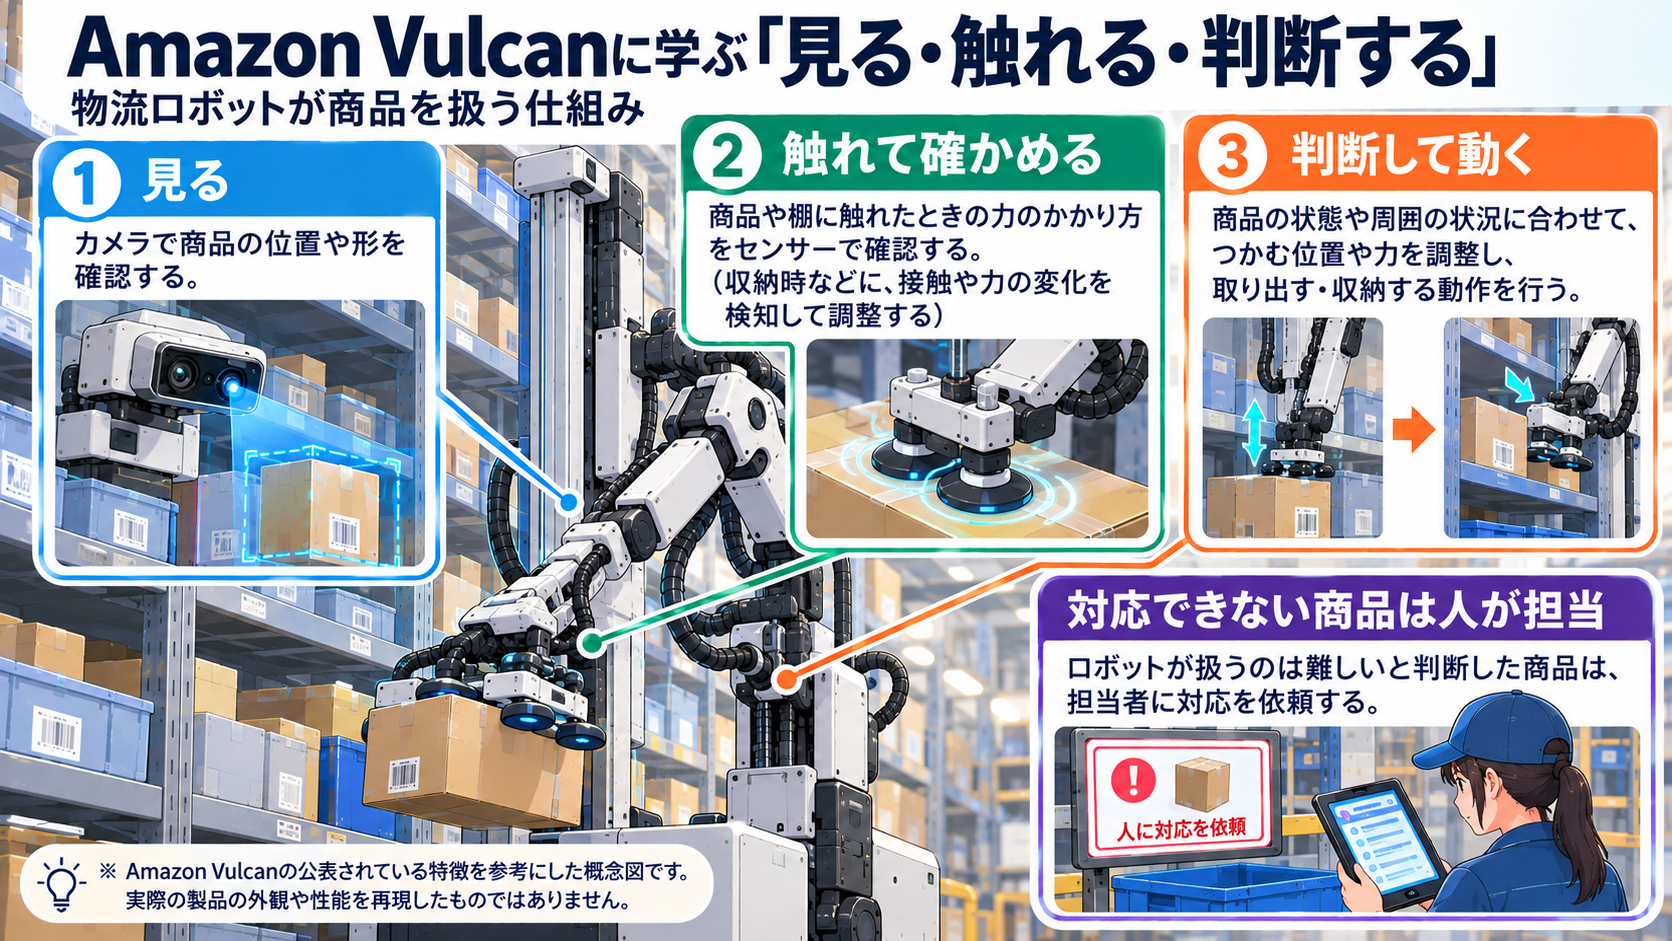
Vulcanの特徴は、カメラによる認識だけでなく、物に触れたときの力を検知するセンサーを備えていることです。
例えば、商品を収納する際には、周囲の物との接触や力のかかり方を確認しながら動作を調整します。
また、どの物を扱えるか判断するために、フィジカルAIの技術も利用されています。
ただし、すべての商品を扱えるわけではありません。
対応が難しいと判断した場合には、人間の作業者へ引き継ぐ仕組みも紹介されています。
ここで注目したいのは、フィジカルAIを活用しても、人間の作業が不要になるとは限らないという点です。
ロボットに向いている仕事と、人の対応が必要な仕事を分けることも、実際の導入では重要になります。
参考:Amazon公式「Introducing Vulcan: Amazon’s first robot with a sense of touch」(英語)
※導入状況や機能についてはAmazonの公式発表に基づいています。すべてのAmazon物流施設に導入されているという意味ではありません。
研究が進むロボット|将来の家庭や仕事への可能性
フィジカルAIの研究では、さらに複雑な動作ができるロボットの開発も進められています。
例えばGoogle DeepMindは、2026年7月30日に「Gemini Robotics 2」を発表しました。
この研究では、ロボットの全身動作や細かな物体操作、複数のロボットが協力する仕組みなどが紹介されています。
将来、家庭や職場でさまざまな作業を支援する技術につながる可能性があります。
ただし、研究で実演された動作が、そのまますべての家庭や職場で利用できるわけではありません。
実用化には、作業の安定性、速度、安全性、費用、保守など、さまざまな課題があります。
参考:Google DeepMind「Gemini Robotics 2 brings whole body intelligence to robots」(2026年7月30日・英語)
フィジカルAIにも苦手なことがある|なぜ現実世界は難しい?
フィジカルAIの技術が発展しても、現実世界での作業がすべて簡単になるわけではありません。
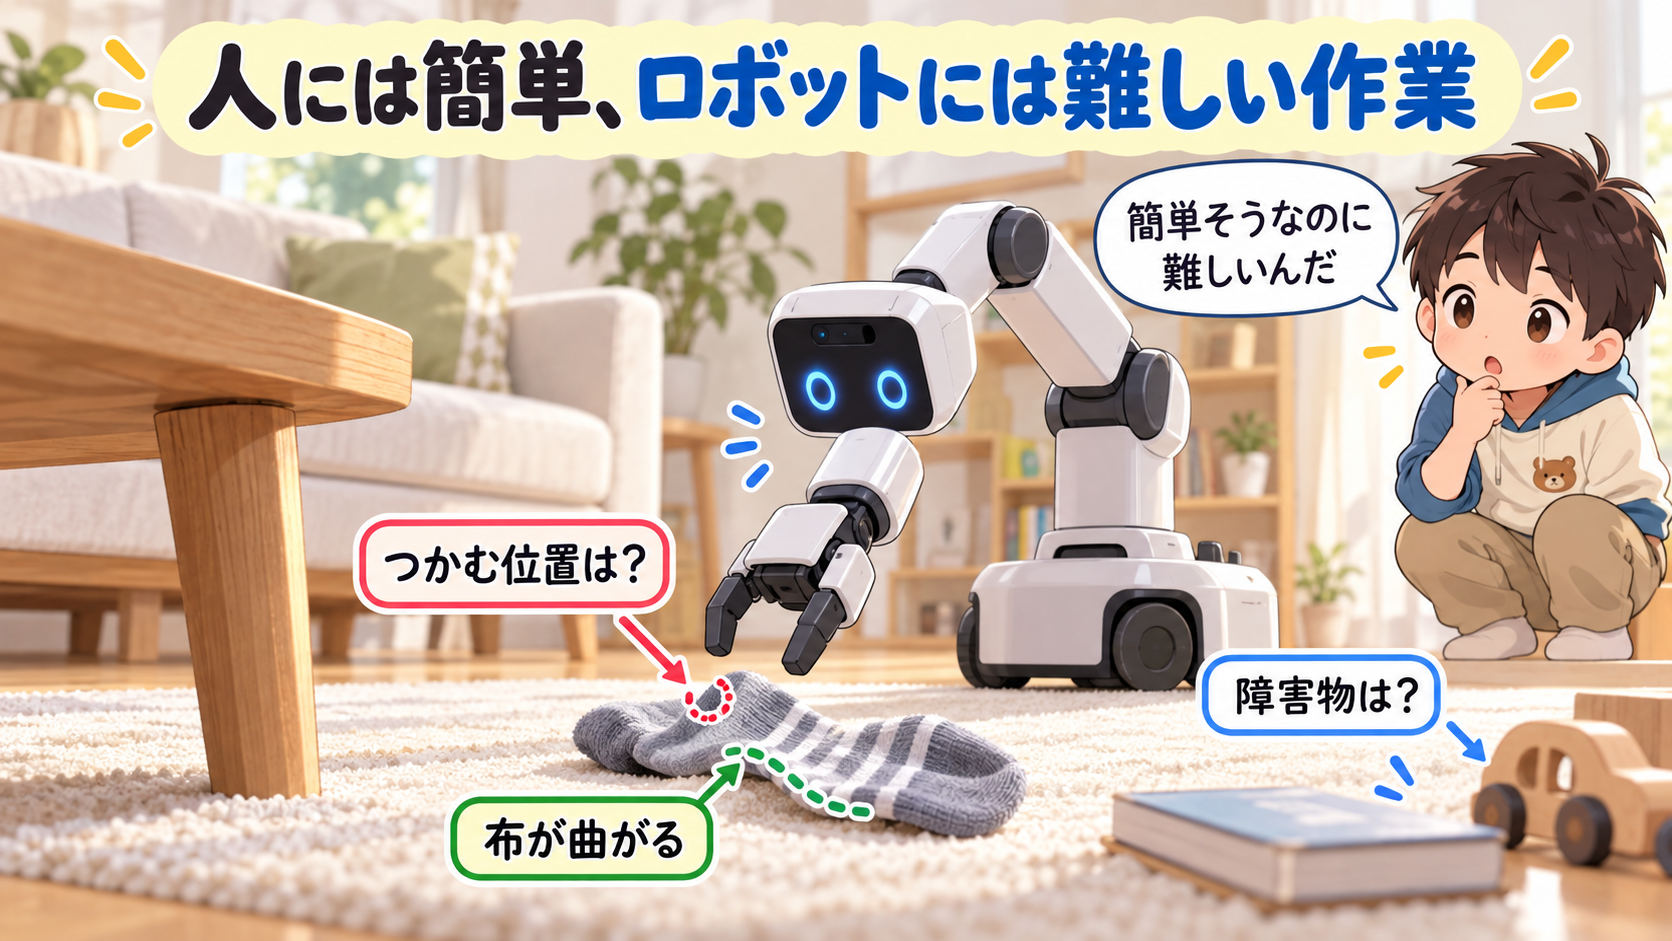
例えば、床に落ちた靴下を拾う作業を考えてみましょう。
人間なら何気なくできることが多い作業ですが、ロボットにとっては複数の課題があります。
- 靴下の位置を正しく認識する
- どこをつかめば持ち上げられるか判断する
- 布の形が変わっても落とさずに持ち上げる
- 周囲の物にぶつからないように動かす
さらに、靴下が家具の下に入り込んでいたらどうでしょうか。
近くに壊れやすい物が置かれていたら、もっと慎重な動作が必要になります。
現実の環境では、物の位置や形、重さ、摩擦、周囲の人の動きなどが変化します。
AIが画像から「これは靴下だ」と正しく認識できても、それだけで安全に持ち上げられるとは限りません。
物を認識することと、実際に適切に操作することは、別の難しさがあるのです。
AIが賢くなれば、それだけで安全になる?
もう一つ大切なのが、安全性です。
ロボットが障害物を認識できても、すべての危険を予測できるとは限りません。
センサーの不具合、想定外の障害物、人の急な動きなど、現実の環境にはさまざまな条件があります。
そのため、AIの判断能力を高めるだけでなく、用途に応じた安全設計、停止機構、リスク評価、運用手順などが必要になります。
AIが高度になることと、設備が安全であることは同じではありません。
例えば、産業用ロボットには、安全に関する国際規格としてISO 10218-1・2:2025などがあります。
ただし、ロボットの種類や用途によって、適用される規格や法令は異なります。
仕事でフィジカルAIに関わる人が知っておきたいこと
フィジカルAIは、家庭だけでなく、物流や製造、サービス業などの仕事にも関わる技術です。
しかし、経営者や導入担当者と、実際に設備を利用する従業員では、知っておきたい内容が少し違います。
経営者・導入担当者|まず改善したい仕事を明らかにする
例えば、物流倉庫で荷物の運搬作業に時間がかかっているとします。
フィジカルAIを使うロボットを導入すれば、作業が改善する可能性はあります。
しかし、新しい技術だからという理由だけで導入することはおすすめできません。
まず、次のような点を確認したいところです。
- 目的:どの作業を、なぜ改善したいのか
- 必要性:従来の自動化や作業改善では対応できないのか
- 対応範囲:実際の荷物や作業環境でどこまで動けるのか
- 運用:設備の保守、安全対策、従業員教育はどうするのか
- 費用:導入費だけでなく、運用や維持に必要な費用も含めて効果が見込めるのか
フィジカルAIに期待される能力が、本当に自社の課題解決に必要なのかを見極めることが大切です。
また、導入前には、実際の作業条件に近い環境で性能を確認することも重要になります。
AIを導入することではなく、改善したい仕事を明確にすることが出発点です。
現場で働く人|「AI搭載」という説明だけで判断しない
では、フィジカルAIを利用するロボットが実際の職場に導入されたら、作業する人は何を知っておけばよいのでしょうか。
例えば、会社から次のような説明があったとします。
「来月から、AIを利用した新しい搬送ロボットを導入します」
しかし、これだけでは、その機械が何をできるのかは分かりません。
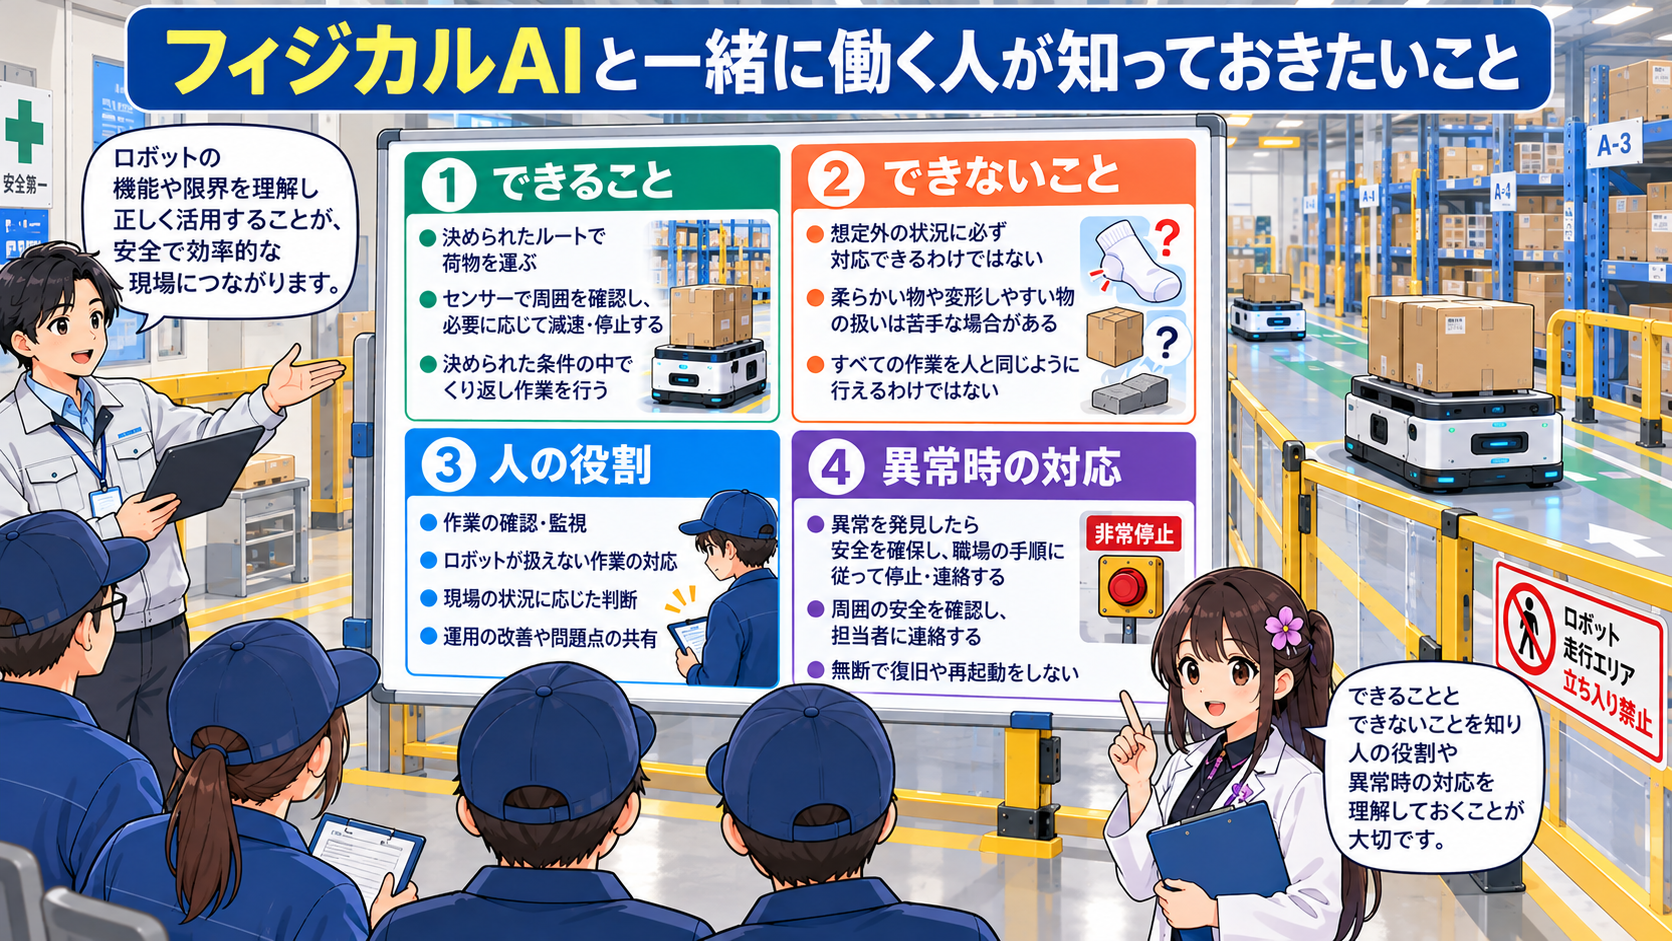
そこで、少なくとも次の4点を確認できると、職場での説明を理解しやすくなります。
| 確認すること | 具体的な疑問 |
|---|---|
| できること | 何を自動で行うのか。どのような条件で動くのか。 |
| できないこと | 対応できない物や作業環境はあるのか。 |
| 人の役割 | 人が確認・補助する作業はどこなのか。 |
| 異常時の対応 | 異常が起きたとき、誰が、どの手順で対応するのか。 |
これらの知識は、フィジカルAIの専門家になるためのものではありません。
自分が利用する設備の特徴や限界を理解し、安全に働くための基礎知識です。
安全に関わることは、職場の正式な手順で確認する
例えば、AIを利用するロボットが障害物を避けられるとしても、人が安全確認を省略してよいわけではありません。
また、ロボットが動作を停止したからといって、安全が確認されていない状態で可動範囲に入ってよいわけでもありません。
異常を見つけた場合には、職場で定められた停止・報告・確認の手順に従いましょう。
設備の内部に手を入れる、安全機能を無効にする、許可されていない操作を行うなどの行動は避ける必要があります。
事業者側には、設備の用途に応じた安全対策や教育、役割分担を整えることが求められます。
日本では、産業用ロボットの教示等・検査等の一定の業務について、法令で定められた特別教育があります。ただし、すべてのAI搭載設備や利用者に同じ教育が必要という意味ではありません。
実際の作業では、設備の取扱説明書、職場の安全教育、適用される法令や作業手順を優先してください。
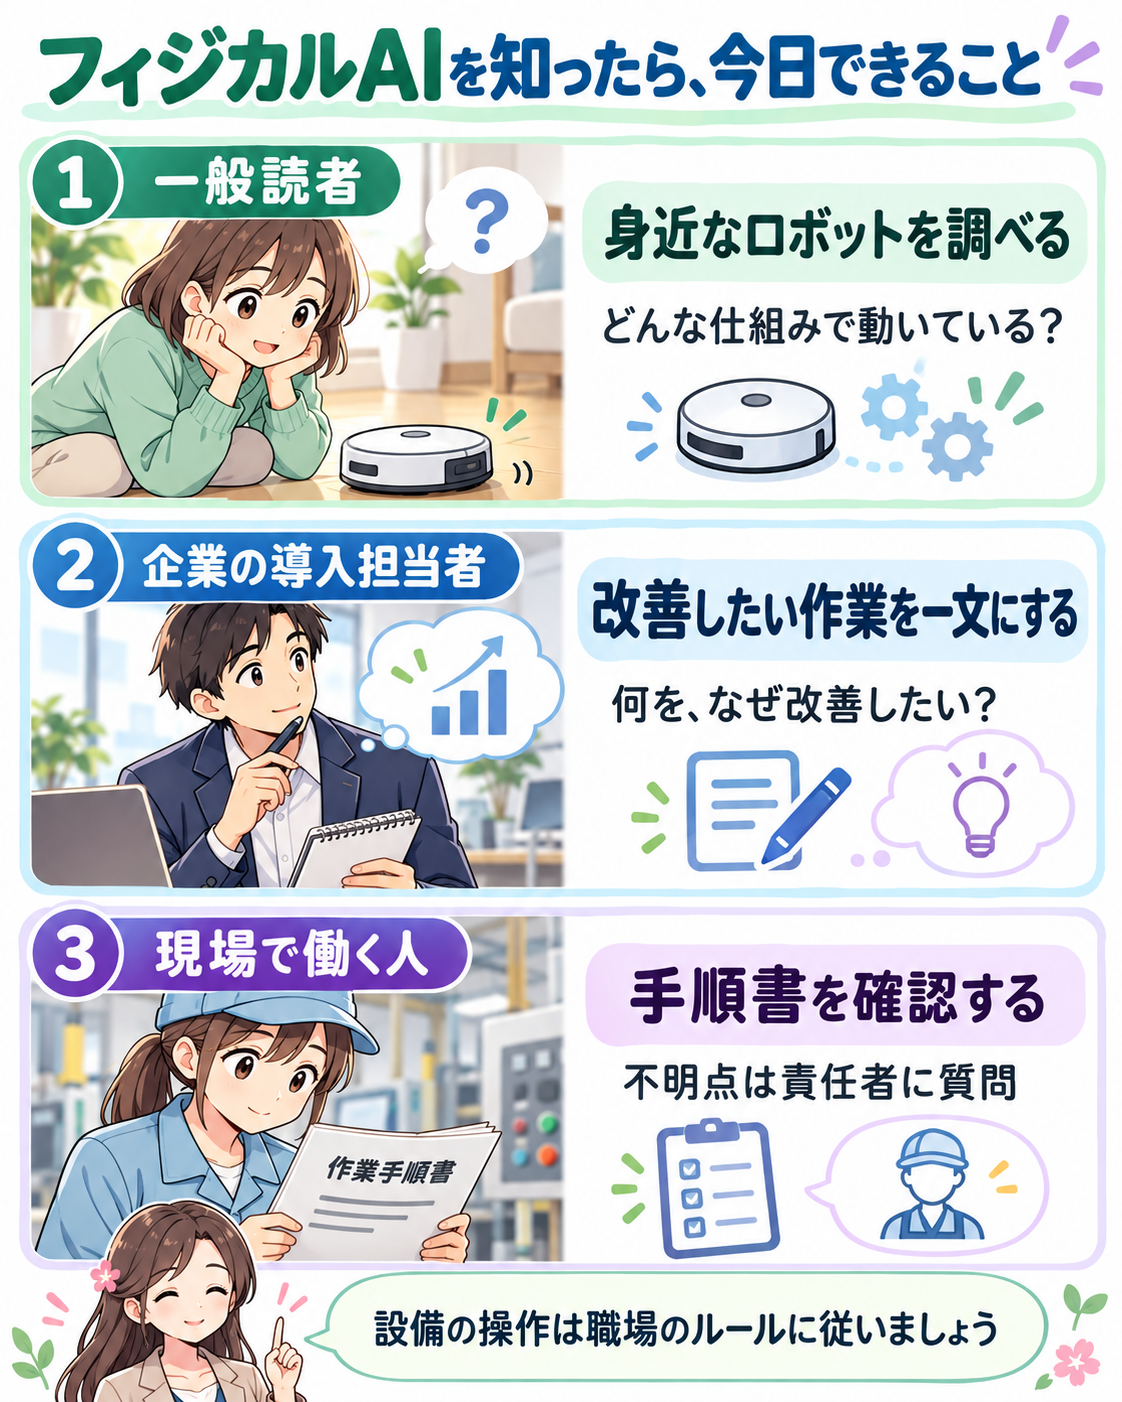
今日できる最小行動|自分の立場から一つ確かめてみよう
フィジカルAIについて知ったあと、すぐに専門的な勉強を始める必要はありません。
まずは、自分の立場に合ったことを一つだけ確認してみましょう。
フィジカルAIを初めて知った人
ロボット掃除機や配膳ロボットなど、身近なロボットを一つ思い浮かべてみましょう。
「どのように周囲を確認し、動いているのだろう?」と考えてみてください。
今日の一歩:身近なロボットの機能や仕組みを一つ調べる。
経営者・導入を検討する担当者
現在の仕事の中で、改善したい作業を一つ書き出してみましょう。
フィジカルAIが必要なのか、それとも従来の自動化や作業改善でも対応できるのかを考える入口になります。
今日の一歩:「どの作業を、なぜ改善したいのか」を一文にする。
フィジカルAIを利用する現場で働く人
自分が関わる設備について、どこまで自動でできるのか、異常時の対応はどうなっているのかを確認してみましょう。
今日の一歩:職場の手順書や教育内容を確認し、不明点があれば責任者に一つ質問する。
※設備の試験操作や安全装置の確認を、自己判断で行うことを勧めるものではありません。
フィジカルAIについて、次は何を知りたい?
この記事では、フィジカルAIの基本的な仕組み、身近な例、仕事との関係を紹介しました。
しかし、知ることで新しい疑問が生まれた人もいるかもしれません。
例えば、次のような疑問です。
家庭で使えるロボットは、これからどう変わる?
掃除や洗濯、片づけなど、家庭での作業を支援するロボットはどこまで発展するのでしょうか。
企業がフィジカルAIを導入するには、何が必要?
導入費用、必要な準備、安全対策、従業員への教育など、具体的にはどのようなことを検討するのでしょうか。
フィジカルAIによって、人間の仕事はどう変わる?
ロボットが担当する仕事が増えたとき、人が担当する仕事や必要な知識・技能はどう変わっていくのでしょうか。
これらは、今後さらに詳しく考えられるテーマです。
この記事を読んで、次は何を知りたくなりましたか?
ここで紹介した内容以外にも、気になったことがあれば、お問い合わせページから教えていただけるとうれしいです。
寄せられた疑問は、今後の記事テーマを考える際の参考にさせていただきます。
まとめ|フィジカルAIを知ることから始めよう
フィジカルAIは、現実世界の状況を認識し、判断した結果をロボットや機械などの動作につなげるAI技術です。
今回のポイントを振り返りましょう。
- フィジカルAIは、現実世界での認識・判断・動作に関わる技術
- 動くロボットのすべてが高度なフィジカルAIを搭載しているわけではない
- 生成AIやバーティカルAIとは、分類するときの観点が異なる
- 実際の物流現場で利用されている例がある一方、研究段階の技術も多い
- 企業は導入の目的を、現場で働く人は設備の限界と安全上の手順を理解することが大切
フィジカルAIの専門家でなくても、身近なロボットの動きや、職場で導入される設備について理解を深めることはできます。
新しいAI技術の話を聞いたときには、「何ができるようになったのか」だけでなく、「どのような条件で使えるのか」「まだ難しいことは何か」にも目を向けてみましょう。
技術の特徴と限界を知ることが、生活や仕事に役立てるための第一歩になります。
あわせて読みたい
バーティカルAIとの違いをもう少し知りたい人へ
バーティカルAIとは?ChatGPTとの違いをやさしく解説|仕事での使われ方と人の役割
フィジカルAIは現実世界での認識・判断・動作に注目した技術ですが、バーティカルAIは特定の業界や仕事への特化という観点から考える言葉です。二つの違いをさらに整理したい人におすすめです。
参考文献・出典
本記事は、以下の公式資料を参考に作成しています。説明用の架空の場面や概念図は、実際の製品機能を保証するものではありません。
- NEDO(新エネルギー・産業技術総合開発機構)
「ロボット」知っておきたい基礎知識
公開日:2026年9月16日
参照内容:フィジカルAIの定義、従来のロボットとの関係、社会実装の課題。 - Amazon
Introducing Vulcan: Amazon’s first robot with a sense of touch
参照内容:触覚センサー、フィジカルAIを活用した商品操作、人との作業分担。 - Roborock
Saros Z70 – Grasp the Future with Intelligence
参照内容:ロボットアーム、物体認識、対応物体や動作条件。 - Google DeepMind
Gemini Robotics 2 brings whole body intelligence to robots
公開日:2026年7月30日
参照内容:ロボットの全身動作、細かな物体操作、複数ロボットによる協力の研究。 - 経済産業省
「AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル開発事業」を開始します
公開日:2026年6月30日
参照内容:国内のフィジカルAI関連研究開発の方向性。 - ISO(国際標準化機構)
ISO 10218-2:2025 — Robotics — Safety requirements — Part 2
参照内容:産業用ロボットの用途やロボットセルに関する安全要求事項。 - 厚生労働省
安全衛生特別教育規程
参照内容:産業用ロボットの教示等・検査等の業務に関する特別教育。
資料確認日:2026年10月15日
この記事の制作・更新情報
初稿作成日:2026年10月15日
フィジカルAIに関する技術や製品の情報は今後変化する可能性があります。重要な変更を確認した場合は、必要に応じて追記・更新し、変更した内容と情報確認日を記録します。